

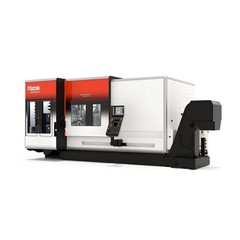
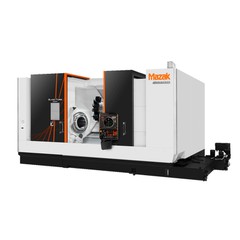

Põhjus, miks töötluskeskused saavad kaasaegses tootmises keerukaid detaile tõhusalt ja täpselt töödelda, peitub nende väga integreeritud ja modulaarses sisestruktuuris. Üldine struktuur koosneb tööpingi korpusest, CNC-süsteemist, ajami- ja ülekandeseadmest, automaatsest tööriistavahetist, abisüsteemidest ning tuvastus- ja tagasisideseadmetest. Need osad töötavad koos, et saavutada kiiret-kiiret, suure-täpsust ja mitme protsessiga automatiseeritud töötlemist.
Tööpingi korpus on põhiraamistik, mis toetab ja positsioneerib töötlemisprotsessi. Tavaliselt koosneb see suure-jäikusega voodist, sambast, liugurist, töölauast ja juhtsiinist. Voodi on enamasti valmistatud kvaliteetsest-malmist või keevitatud terasest ja läbib vananemistöötluse, et kõrvaldada sisemine pinge, tagades mõõtmete stabiilsuse pikaajalisel-kasutamisel. Sammas ja liugur moodustavad vertikaalse ja horisontaalse tugisüsteemi, samas kui juhtsiinid kasutavad veerevat või libisevat tüüpi, mida täiendavad eelpingutus- ja määrdekonstruktsioonid, et tagada liikuvate osade väike hõõrdumine ja suur jäikus. Töölaua saab olenevalt konstruktsioonivormist jagada fikseeritud ja vahetatavateks alusteks, et rahuldada mitme detaili pideva töötlemise vajadusi. Levinud CNC-paigutused hõlmavad vertikaalset, horisontaalset ja pukk-tüüpi. Vertikaalsed paigutused on kompaktsed ja sobivad väikeste ja keskmise suurusega{10}}detailide töötlemiseks, horisontaalpaigutus hõlbustab mitmekülgset töötlemist ning pukk-paigutused oma suure käigu ja suure jäikusega sobivad suurte komponentide jaoks.
CNC-süsteem on töötlemiskeskuse juhtimiskeskus, mis koosneb kontrolleri riist- ja tarkvarast. See tõlgendab töötlemisprogrammi juhiseid ja genereerib liikumistrajektoore iga koordinaattelje ja spindli kiiruse juhtimiskäskude jaoks. Kaasaegsetel CNC-süsteemidel on sageli mitme-teljega ühendamine, kiire-interpolatsioon, ettevaate-juhtimine ja graafiline simulatsioonivõimalus, mis võimaldab neil tulla toime-reaalajas keerukate pindade ja suure{6}}kiire töötlemisega seotud arvutusnõuetega. Selle integreerimine inim-masina liidesega (HMI) võimaldab operaatoritel hõlpsasti programme redigeerida, parameetreid määrata ja olekut jälgida.
Ajami- ja ülekandeseade sisaldab servoajami ja etteandeülekandemehhanisme. Servoajam saab käske CNC-süsteemilt ning voolu-, kiirus- ja asendiahelate suletud-ahelaga juhib servomootorit, et saavutada kõrge -täpse nihke ja kiiruse reaktsioon. Toiteajamid on tavaliselt kahel kujul: kuulkruvipaarid ja lineaarmootorid. Kuulkruvid muudavad pöörleva liikumise lineaarseks liikumiseks ning on tuntud oma töökindluse ja küpsuse poolest. Lineaarmootorid välistavad vahepealsed ülekandelülid, pakkudes suuremat kiirust ja kiirendust, muutes need sobivaks suureks-kiiruseks töötlemiseks. Spindli ajam juhib põhimootorit, et saavutada astmevaba kiiruse reguleerimine ja konstantne väljundvõimsus, mis vastab erinevate materjalide ja lõiketingimuste vajadustele.
Automaatne tööriistavahetaja (ATC) on töötluskeskuste võtmekomponent protsessi kontsentratsiooni saavutamiseks. See koosneb tööriistasalvest ja tööriistavahetusmehhanismist. Tööriistaajakirju saab liigitada mahu ja vormi järgi, sh mütsi-tüüp, ketta-tüüp, keti-tüüp ja maatriks-tüüp, mahutavusega tosinast kuni sadade tööriistadeni. Robotkäe või nukiga käitatav tööriistavahetusmehhanism vahetab kiiresti ja täpselt tööriistu spindli ja tööriistasalve vahel vastavalt töötluse ajal programmeeritud juhistele, vähendades märkimisväärselt lõikamisele kuluvat aega ja parandades seadmete kasutamist. Tööriistahoidiku ja veotiisli standardne disain tagab tööriistavahetuse töökindluse ja ühilduvuse.
Abisüsteemid hõlmavad selliseid alamsüsteeme nagu jahutus ja määrimine, laastude eemaldamine, hüdraulika ja pneumaatika. Jahutus- ja määrimissüsteem vähendab tööriista ja tooriku temperatuuri lõikevedeliku või mikro-määrde abil, loputab laastud ära ja parandab pinna kvaliteeti. Laastueemaldusseade transpordib töötlemisel tekkinud laastud kiiresti kogumisalale, hoides töötlusala puhtana ja hoides ära sekundaarsete kriimustuste teket. Hüdraulilised ja pneumaatilised süsteemid toetavad kinnitusseadme, tööriistavahetaja ja kaitseuste võimsust, tagades kiire ja täpse töö.
Tuvastamis- ja tagasisideseadmed hõlmavad asukoha tuvastamise elemente ja oleku jälgimise andureid. Kõrg-täpsed asendituvastusseadmed, nagu lineaarkaalud, koodrid ja pöördtrafod, moodustavad täielikult suletud-ahela või pool-suletud-ahela tagasisidesüsteemi, tagades koordinaatide telgede positsioneerimise täpsuse ja korratavuse. Temperatuuriandurid, vibratsiooniandurid ja koormuse tuvastamise seadmed suudavad reaalajas jälgida spindli ja etteandesüsteemi tööolekut, luues aluse ennetavale hooldusele ja intelligentsele diagnostikale.
Kokkuvõtteks võib öelda, et töötluskeskuse konstruktsiooni eesmärk on kõrge jäikus, suur täpsus ja kõrge automatiseeritus. Erinevad funktsionaalsed moodulid moodustavad orgaanilise terviku mehaanilise koormuse -kandevõime, liikumisjuhtimise, tööriistahalduse ja protsesside tagamise osas. See integreeritud struktuur mitte ainult ei toeta keeruliste protsesside lõpuleviimist ühe seadistusega, vaid loob ka tugeva füüsilise ja tehnilise aluse kiireks, -täpseks ja intelligentseks töötlemiseks, muutes töötluskeskused kaasaegses tootmises asendamatuks põhiseadmeks.